数字电源为什么一般用DSP控制,而不能用普通的单片机

摘要:数字电源之所以选用DSP(严格说是 DSC,数字信号控制器),核心不在于"主频多少 MHz",而是它在四个关键维度上对通用单片机(MCU)形成代差:高时间精度的 PWM 生成、硬件级逐周期保护关断、强实时环路运算能力、以及为电源定制的专用外设与生态。
引言:你以为是选"性能",其实是选"控制内核"
服务器电源、光伏逆变器、电动车充电机、变频器、无线充电……你拆开任何一台主流电力电子产品,控制核心几乎清一色都是 DSP 或者 DSC,而不是 STM32、51 这类通用单片机。很多人会问:STM32 性能也很强呀,为什么非得用 DSP?
这不是情怀,也不是厂家宣传话术,而是一组硬指标——数字电源对控制芯片提出的要求,恰好是通用 MCU 设计的盲区。今天我们就把这件事讲清楚,所有结论都标注来源。
一、先把概念理清楚:DSP、MCU、DSC 到底是什么关系
• MCU = Micro Controller Unit(微控制器 / 通用单片机),代表:STM32、MSP430、51 内核。
• DSP = Digital Signal Processor(数字信号处理器),最早用于通信、音频、视频信号处理。
• DSC = Digital Signal Controller(数字信号控制器),是 TI 对自家 C2000 系列的官方定位——既有 MCU 的外设易用性,又具备 DSP 的算力,定位"实时控制 MCU"。
注:很多人把TI C2000 叫做 DSP,其实是约定俗成。TI 自己更愿意把它叫"DSC(实时控制 MCU)",本文为方便表述,沿用行业惯用的"DSP"叫法。
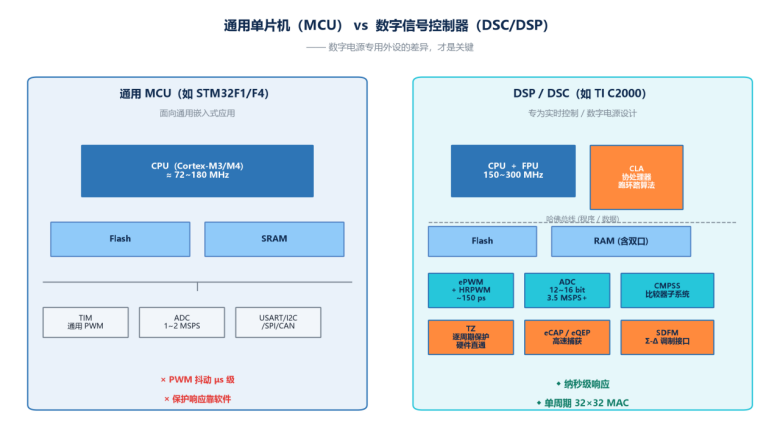
图1 通用 MCU vs DSP/DSC 的架构对比 —— 差异最大的不是 CPU,而是"为电源而生的专用外设"。
二、第一道门槛:PWM 发波的"时间精度"
数字电源本质上是高频开关电源。开关频率从几十kHz 到几 MHz 不等,每一个周期都要根据反馈实时调整占空比。
对PWM 的要求:精度要达到 ns 甚至 ps 量级。为什么要这么高?以 1 MHz 开关频率为例,周期只有 1 μs,如果 PWM 步进只有 100 ns,那么占空比调节的最小单位就是 10% —— 调节粒度太大,输出纹波、动态响应都会显著恶化。来源:[5][6]
普通MCU 的痛点
STM32 通用定时器在 72 / 170 MHz 主频下,计数一次约 14 ns / 5.9 ns,看似不差,但它要同时兼顾通信、显示、协议栈,PWM 抖动和中断延迟很难稳定在 ns 级。一旦负载突变,控制环路要在 1~2 个开关周期内更新占空比,普通 MCU 经常"算到一半,下一个周期就来了"。
DSP / DSC 的解法
• TI C2000 的 ePWM 模块自带硬件计数器,时基与比较动作由独立硬件完成,与 CPU 解耦。
• 高分辨率扩展HRPWM 用 MEP(Micro Edge Positioner)把边沿再细切,最小步进可达 ~150 ps。
• ST 的 STM32F334 HRTIM 最高 4.608 GHz 计数,能达到 ~217 ps,但通用性弱于 C2000。
图2 PWM 边沿精度对比 —— 同样的开关周期,DSP + HRPWM 把"刀"磨到了 ps 级。
三、第二道门槛:硬件级保护关断(逐周期保护)
电源最怕的不是效率低,而是"炸管"。一旦短路电流窜起来,磁芯饱和、功率器件烧毁,损失的是整机。所以保护的响应时间不是以毫秒计,而是以微秒、甚至亚微秒级。
普通MCU 的做法
ADC 采样 → 中断 → CPU 读比较 → 关闭 GPIO。整条链路要跑软件,最快也得几微秒到几十微秒。在短路电流上升阶段,常常已经来不及。
DSP / DSC 的做法(以 TI C2000 Trip Zone 为例)
• TZ(Trip Zone)是独立的硬件子模块,与 PWM 输出直接相连,CPU 不参与。
• 输入可以是片内CMPSS(比较器子系统)输出,也可以是外部故障引脚。
• 一旦触发"逐周期保护"(Cycle-by-Cycle),当前周期立即把 PWM 强制拉低,CPU 零软件延迟;还能配置"一次性保护(One-Shot Trip)",整个控制器直接锁死。来源:[2]
关键意义:"硬件直通式"保护机制是 C2000 设计手册明确写出的核心卖点,也是它能进入大功率场景的入场券。
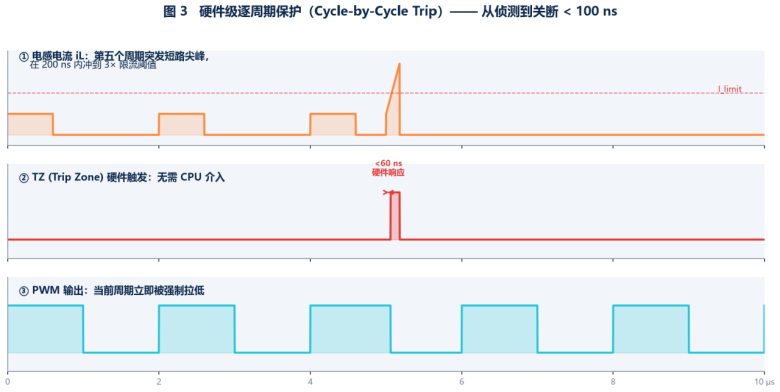
图3 硬件级逐周期保护 —— 从侦测到关断 < 100 ns,普通 MCU 走软件栈根本来不及。
四、第三道门槛:环路运算能力
数字电源的"环路",就是电压 / 电流控制环。每隔几十微秒要采样一次、跑一次 PID(甚至更复杂的状态观测、自适应控制),再更新占空比。
典型链路
ADC 采样 → 数字滤波 → 控制算法(PID / 前馈 / 状态观测) → 更新 PWM 占空比 → 下一个周期。这一串动作必须在 1 个开关周期内完成。
普通MCU 的瓶颈
ARM Cortex-M4 虽然有单周期 MAC,但总线带宽、寄存器组、并行执行窗口都比 DSC 弱。在 100 kHz 以上开关频率、加入前馈、限流、均流等多目标时,M4 经常"算不过来"。
DSP / DSC 的优势(以 C2000 为例)
• CPU + FPU 浮点单元,主频 150~300 MHz,单指令完成 32×32 位 MAC。
• 改进型哈佛架构:程序总线与数据总线分开,可同时取指和取数据。
• 部分型号带CLA(Control Law Accelerator)独立协处理器:主 CPU 做通信与保护,CLA 专门跑环路算法,两个核心并行。
• 高带宽ADC:12~16 位 SAR,转换时间 ~80 ns,多通道可交错采样。
带宽红利:环路带宽上去了,电源的动态响应、负载突变恢复时间、抗扰动能力都能跟着上一个台阶。—— 这也是数字电源相对传统模拟电源的核心优势之一。
图4 数字电源控制环路 —— 一个开关周期内要完成的全部动作。
五、第四道门槛:专用外设与开发生态
除了上面三点,DSP / DSC 还提供了普通 MCU 没有的"为电源而生"的配套外设,以及一套现成的算法库。
| 外设/ 资源 | 在数字电源中的作用 | 普通MCU 的现状 |
| CMPSS(比较器子系统) | 模拟比较器+ 斜坡补偿,直连 PWM 触发保护 | 通常需外挂比较器 |
| TZ(Trip Zone) | 硬件故障保护入口,ns 级关断 | 无,需软件实现 |
| HRPWM | ps 级边沿精度,适合谐振/同步整流拓扑 | 无 |
| CLA 协处理器 | 卸载环路算法,主CPU 专责通信保护 | 无 |
| eCAP / eQEP | 高速捕获/ 正交解码,适合 PFC 与电机控制 | 简易定时器捕获 |
| SDFM(Σ-Δ 调制接口) | 直连隔离型Σ-Δ 调制器做高精度电流采样 | 需外挂 |
| 官方控制库powerSUITE | Buck/Boost/PFC/LLC 参考设计直接套用 | 需自研HAL |
生态红利:TI 的 powerSUITE 直接给你摆好了典型拓扑的参考设计,剪剪参数就能用,相当于"预制菜";而通用 MCU 要"从种菜开始"。来源:[7]
六、那普通单片机就完全不能做数字电源吗?
也不是。工程没有银弹,关键看场景:
1. 慢速、小功率、低动态要求(例如小家电电源、LED 驱动):用 STM32F0 / F1 + 软件环路完全 OK。
2. 一些MCU 厂商推出了"类 DSC"型号(如 STM32F334、Infineon XMC4000),靠 HRTIM / CCU8 等外设做弥补。
3. 但只要频率提到MHz、功率提到 kW 级、保护阈值压到亚微秒级,DSC 几乎是唯一稳妥的选择。
换句话说,普通MCU 不是"不能",而是"不擅长"。在工业级电源产品上,省下来那点差价,远远不够支付一次炸管和丢市场的风险。
七、结语
数字电源选DSP,本质上不是一个"广告词",而是四个真问题:
① PWM 时间精度够不够;
② 保护关断是不是硬件级;
③ 环路算力够不够;
④ 有没有为电源做过的专用外设和生态。
把这四点过一遍,结论就清楚了。这也是TI C2000、Microchip dsPIC、NXP DSC 能够在数字电源领域长期占住主流位置的根本原因。
相关文章
-
纳祥科技再突破:NX1227多通道DAC动态范围提升至106dB,软硬件兼容替代CS4361
-
高速数字化仪采样率如何影响信号采集保真度?
-
多协议设备池化管理:以太网温湿度采集系统的设计与实现
-
基于极海G32F031/G32M3101 MCU的无感方波暴力风扇参考方案
-
基于Vector Team Services平台下实现vCDM标定数据管理
-
海瑞思液冷真空箱式氦检系统的设备组成
-
不锈钢SMA-KK母转母手册写DC-18G,一装面板10G就废,安装扭矩真能把阻抗拧变吗?
-
HarmonyOS应用性能监测服务APMS智能分析能力介绍