TMCM-1640 单轴直流伺服模块的 FOC 怎么做到的?

同样是三相BLDC,有的低速爬起来发抖、噪音明显;有的却能在输液泵、光学调整架这种场合安静平稳地转。差别往往不在电机本身,而在换相方式——也就是驱动器内部到底跑的是六步方波,还是 FOC。
这篇文章把FOC 这件事拆开讲,再落回 TMCM-1640 这颗单轴直流伺服模块:它内部是怎么把 FOC 跑起来的,哪些器件在起作用,最后能换来什么实际表现。
FOC 到底在做什么
三相BLDC 的定子上有三组线圈,转子是一块永磁体。要让转子持续转,就要让定子磁场一直“追着”转子转。最朴素的做法是六步换相:每隔 60° 通电一次,磁场像台阶一样往前跳——结构简单,但低速时会抖,转矩有脉动,噪音也明显。
FOC(磁场定向控制)做的事情,是把“台阶”换成“平滑旋转的磁场”:
| ① 采样三相电流; ② 通过坐标变换,把三相电流拆成两个直流分量——励磁电流 id(控制磁场强弱)和转矩电流 iq(直接对应输出扭矩); ③ 像控制直流电机一样分别调节 id 和 iq; ④ 再逆变换回三相,驱动 MOSFET。 |
这样换来的结果是:转矩平稳、低速不抖、噪音低、电流利用率高。但代价也很直接——它需要转子位置反馈、实时电流采样、一颗算力够的MCU来跑这些变换。这三件事,就是FOC 的门槛。
TMCM-1640 怎么把这三件事凑齐
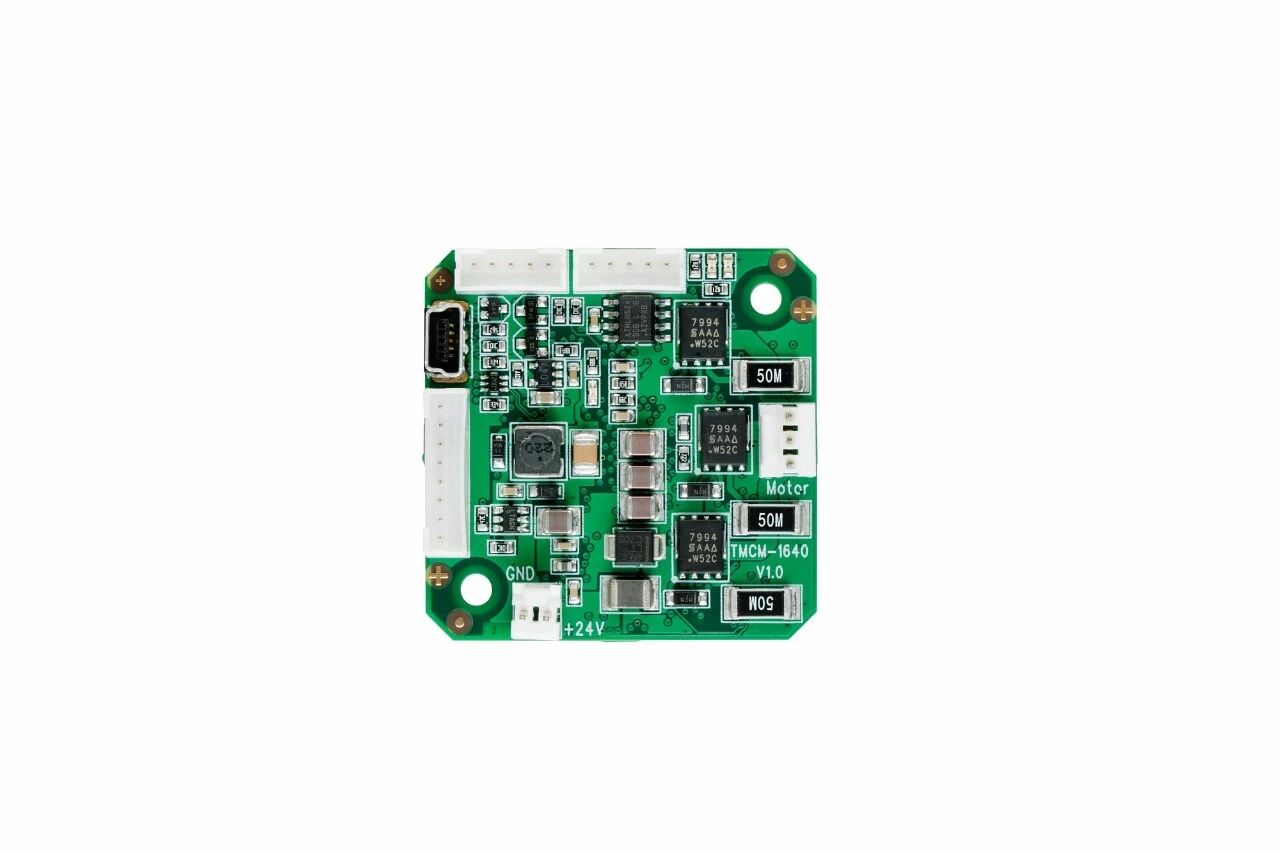
回到 TMCM-1640。这颗模块要跑 FOC,上面那三件事一件都不能少,我们对着内部器件逐个看。
算力层:ARM Cortex-M3
模块内部用的是一颗ARM Cortex-M3 微控制器,负责系统控制和通信协议。FOC 需要的坐标变换、三环(电流环、速度环、位置环)运算、以及上位机指令解析,都跑在这颗 MCU 上。它的意义在于:FOC 算法和通信协议不占用户主控的算力,工程师只要通过RS485 或 USB 发指令就行。
功率层:TMC603 预驱 + 低 RDS(ON) MOSFET
MCU 算出来的是“应该给三相各加多大电压”,但它没法直接驱动电机。中间需要一级预驱把逻辑电平抬到能开 MOSFET 的电压,TMCM-1640 用的是 TMC603 预驱。后面接的是低 RDS(ON) 的 MOSFET——RDS(ON) 低,意味着导通损耗小,同样 5A RMS 连续电流下发热更低,这也是它能在 42×42mm 这种紧凑尺寸下做到 100W 连续输出的原因之一。
反馈层:霍尔/ 编码器接口
FOC 必须实时知道转子在哪。TMCM-1640 同时留了两路反馈接口:
| ▸ 霍尔传感器接口:支持 +5V TTL 或开集电极信号,成本敏感场景用霍尔就够; ▸ 编码器接口:同样支持 +5V TTL 或开集电极,需要位置环和低速高精度的场合上编码器。 |
两路都做成 TTL / 开集电极兼容,意味着现场常见的开漏输出编码器和 TTL 编码器都能直接接,不用中间加电平转换。
电流采样层:动态电流控制
电流环要工作,前提是知道现在三相跑了多少电流。TMCM-1640 内部集成了动态电流控制,配合低 RDS(ON) MOSFET 和采样电路,能在轻载时把电流压下来、重载时自动加上去——这也是它能在不同工况下兼顾发热和扭矩的原因。
| 位置反馈→ Cortex-M3 算 id/iq → TMC603 预驱 → MOSFET → 电机 → 电流采样回 MCU |
这一套组合跑起来 能换来什么
把上面这些拼起来,FOC 在 TMCM-1640 上不是一个“开关”,而是一整套闭环。落到实际表现上,是这几件事:
▸低速平稳:正弦换相比六步方波的转矩脉动小一个量级,输液泵、光学调整架这类对低速平顺性敏感的场合能直接用;
▸噪音低:低RDS(ON) MOSFET 加正弦驱动,开关损耗和电流谐波都比分块方波驱动小,在床头、实验台边体感明显;
▸效率高、发热小:低导通损耗加上动态电流控制,连续5A RMS 工作时外壳温升可控;
▸扭矩可控:电流环把iq 压住,负载变化时转速波动小,传送带、送料机构这类场景不会因为来料轻重而忽快忽慢。
什么时候须上 FOC
客观地讲,FOC 不是所有 BLDC 场景的必选项。
建议开FOC 对噪音、低速平稳性、转矩波动有要求(医疗液体处理、光学调整架、实验室位移台);需要位置环做定位;长期连续工作在意发热。 |
六步方波就够 只需要“让电机转起来”,对噪音和低速没要求;成本敏感、不需要编码器;负载恒定、转速波动不影响工艺。 |
TMCM-1640 的好处在于:这两种方式它都能跑,换向模式可以配置。项目初期用六步方波先把动作跑通,后续对平顺性有要求了再切FOC,不需要换硬件。
模块参数
客如果你在评估这颗模块,对着自己的项目核这几件事:
| 核对项 | TMCM-1640 |
| 母线电压 | 12~28.5V DC,标称 24V |
| 连续/ 峰值电流 | 5A RMS 可编程 |
| 连续输出功率 | 100W |
| 反馈方式 | 霍尔/ 编码器,均支持 +5V TTL 或开集电极 |
| 控制方式 | 速度环/ 位置环 / FOC,按换向模式切换 |
| 通信接口 | mini-USB 全速 12Mbit/s、RS485 |
| 通用IO | 2 路数字输入(+5V/+24V 兼容)、1 路模拟输入(0~10V)、1 路开漏输出 |
以上是 TMCM-1640 在 FOC 这条线上的拆解。如果在选型过程中遇到参数对不上、反馈方式拿不准、或者散热余量没把握的情况,欢迎联系卓联微 —— 有型号或选型需求都可以直接沟通;
相关文章
-
兆瓦级充电时代,为何亟需重构测试方法?
-
AIDC 业务极速开通指南:AIDC 运维平台如何 4 步完成智算网络交付
-
PoE供电以太网网口温湿度传感器:原理与部署实用指南
-
光伏跟踪支架每天都在动:电机电流,怎么判断卡住和扛风?
-
Teledyne LeCroy推出全新Summit Z74协议测试仪
-
LAN9252/3 替代方案|FCE1353 EtherCAT从站芯片复位指南教程
-
全球蜂窝市场持续增长,利尔达蜂窝模组出货量跃升全球前三!
-
4G 云智能远程控制开关模块商超节能管控实践